공장 통로를 걸으며 상자를 옮기는 휴머노이드는 이제 전시장 시연에만 머물지 않습니다. 여러 제조사가 물류창고와 자동차 공장에서 시범 운영을 시작했습니다. 자동차 기능안전을 해 온 엔지니어라면 먼저 이런 질문이 떠오를 것입니다. 로봇에도 ISO 26262 같은 하나의 표준이 있을까요?
답은 “한 권은 없다”입니다. 로봇 안전은 기계류 안전 표준 위에 여러 층으로 쌓인 표준의 집합으로 다룹니다. 그리고 지금 휴머노이드의 등장으로 그 표준의 집합이 오랫동안 기대 온 전제가 흔들리고 있습니다.
이 글은 개별 요구사항보다 지도를 그리는 데 집중합니다. 기능안전 관점에서 로봇 안전 표준이 어떻게 나뉘고 서로 어떻게 이어지는지, 휴머노이드가 무엇을 바꾸고 있는지, ISO 26262와는 어디가 다른지를 차례로 살펴보겠습니다.
1. 로봇 안전 표준은 왜 한 권이 아닌가: 기계류의 A, B, C 계층
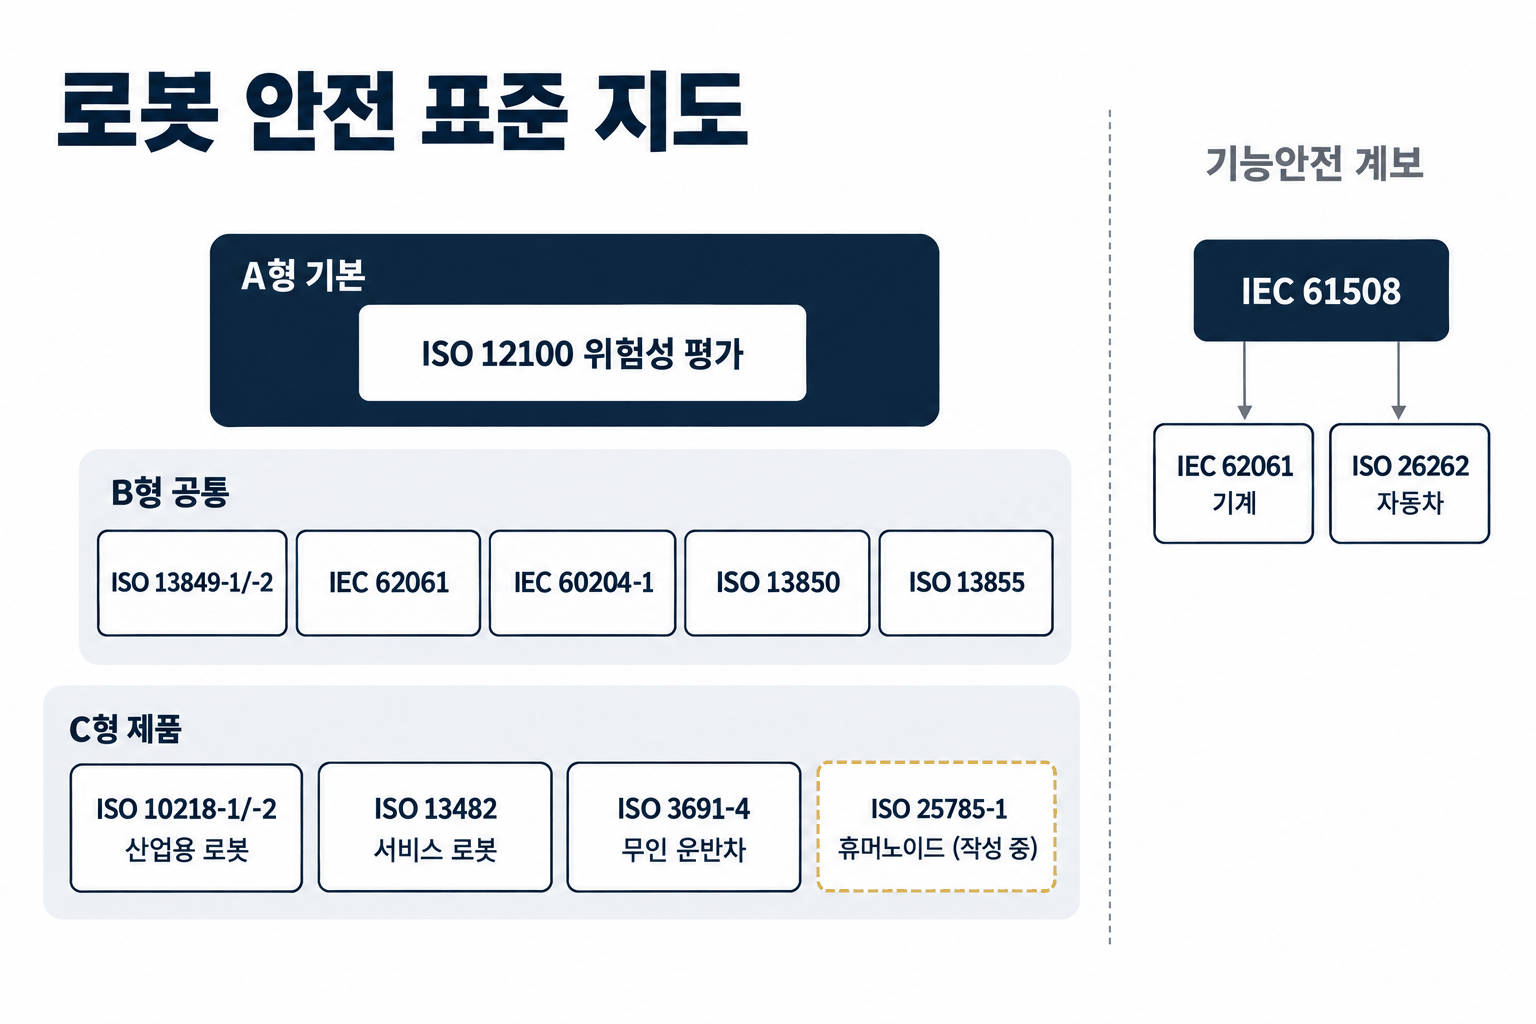
로봇은 법과 표준에서 기계로 다뤄집니다. 그래서 로봇 안전 표준도 기계류 안전 표준의 계층 구조를 그대로 따릅니다. ISO 12100은 기계류 안전 표준을 세 유형으로 나눕니다.
- A형(기본 표준): 모든 기계에 공통인 기본 개념과 원칙을 정합니다. 위험성 평가와 위험 감소의 원칙을 담은 ISO 12100이 대표입니다.
- B형(공통 표준): 여러 기계에 걸쳐 쓰는 안전 측면이나 안전장치를 다룹니다. 제어 시스템의 기능안전을 다루는 ISO 13849-1과 IEC 62061, 기계의 전기 장비를 다루는 IEC 60204-1, 비상 정지(ISO 13850), 보호장치 배치 거리(ISO 13855) 등이 여기에 속합니다.
- C형(제품 표준): 특정 기계의 안전 요구를 정합니다. 산업용 로봇의 ISO 10218, 서비스 로봇의 ISO 13482, 무인 운반차의 ISO 3691-4가 로봇 분야의 C형 표준입니다.
C형 표준은 A형과 B형을 바탕으로 쓰이고, 둘이 서로 다르게 정한 부분이 있으면 그 기계에 대해서는 C형 표준이 우선합니다. 로봇 설계자는 C형 표준에서 출발하되, 그 표준이 가리키는 B형 표준의 방법으로 안전기능을 설계하고 입증하게 됩니다.
이 계층 바깥에 IEC 61508이 있습니다. 전기, 전자, 프로그래머블 전자 안전 시스템의 기능안전 기본 표준으로, IEC 62061은 이를 기계 분야에 맞게 적용한 표준입니다. 자동차의 ISO 26262도 IEC 61508을 도로 차량에 맞게 바꾼 표준이니, 로봇과 자동차의 기능안전은 조상이 같은 친척인 셈입니다. 반면 ISO 13849는 유럽의 옛 표준 EN 954-1의 카테고리(구조) 개념에서 출발해 확률적 평가를 더한 별도의 계보입니다.
2. 주요 표준 한 줄 요약
기능안전 관점에서 자주 만나는 표준만 추리면 다음과 같습니다.
| 표준 | 대상 | 핵심 | 주로 쓰는 사람 |
|---|---|---|---|
| ISO 12100:2010 | 모든 기계 | 위험성 평가, 3단계 위험 감소(본질적 안전 설계, 보호 장치, 사용 정보) | 모든 설계자 |
| IEC 61508 | 전기, 전자, 프로그래머블 전자 안전 시스템 일반 | 안전 수명주기, SIL 1~4 | 부품과 플랫폼 공급사 |
| ISO 13849-1:2023, ISO 13849-2 | 기계 제어 시스템의 안전 관련 부분 | 성능 수준 PL a~e, 카테고리, 부품 신뢰도, 진단 범위 | 기계 설계자, 통합사 |
| IEC 62061:2021 | 기계의 안전 관련 제어 시스템 | SIL 1~3 | 복잡한 전자 제어 설계자 |
| IEC 60204-1 | 기계의 전기 장비 | 정지 범주 0, 1, 2 | 전기 설계자 |
| IEC 61800-5-2 | 가변속 구동장치 | 토크 차단(STO), 안전 정지(SS1, SS2), 안전 속도 제한(SLS) 같은 구동 안전기능 | 서보 드라이브 공급사 |
| ISO 10218-1:2025 | 산업용 로봇 단품 | 로봇 자체의 설계 안전 요구 | 로봇 제조사 |
| ISO 10218-2:2025 | 산업용 로봇 응용과 로봇 셀 | 셀 설계, 보호장치, 협동 응용 | 시스템 통합사 |
| ISO 13482 | 비산업 환경의 서비스 로봇(현행 2014판은 개인 돌봄 로봇) | 사람과 접촉하는 로봇의 위험과 대책 | 서비스 로봇 제조사 |
| ISO 3691-4:2023 | 무인 운반차와 그 시스템 | 주행 안전, 사람 감지와 감속, 정지 | AGV, AMR 제조사 |
| ANSI/A3 R15.08 | 산업용 이동 로봇(미국 국가 표준) | 이동 로봇 단품과 시스템 통합 | 미국 시장 진출 기업 |
실무에서 가장 자주 만나는 조합은 ISO 12100 + ISO 13849-1(또는 IEC 62061) + ISO 10218-1/-2입니다. 수술 로봇이나 재활 로봇 같은 의료 로봇은 의료기기 표준 체계(IEC 80601-2-77, IEC 80601-2-78)를 따르므로 이 글에서는 다루지 않습니다.
3. 표준은 어떻게 연결되는가: 위험성 평가에서 안전기능까지
표준이 많아 보이지만, 실제 작업은 하나의 흐름 위에 있습니다.
- 위험성 평가(ISO 12100): 기계의 사용 범위를 정하고, 위험원을 찾고, 위험을 추정하고 평가합니다. 위험은 먼저 설계로 없애고, 남은 위험은 보호 장치로, 그래도 남는 위험은 사용 정보로 줄입니다.
- 안전기능 정의: 보호 장치 중 제어 시스템이 맡는 부분이 안전기능이 됩니다. 사람이 들어오면 멈추는 보호 정지, 속도와 위치 제한, 힘과 출력 제한 같은 기능입니다. C형 표준인 ISO 10218은 로봇에 필요한 안전기능과 그 기본 요구 성능을 미리 제시해 둡니다.
- 요구 성능 결정: 안전기능마다 얼마나 믿을 수 있어야 하는지 정합니다. ISO 13849-1은 심각도(S), 노출 빈도와 시간(F), 회피 가능성(P)으로 요구 성능 수준 PLr을 정하고, IEC 62061은 비슷한 요소로 SIL을 정합니다.
- 설계와 검증(ISO 13849, IEC 62061): 구조, 부품 신뢰도, 진단 범위, 공통원인고장 대책, 소프트웨어 개발로 요구 수준을 달성하고, 시험과 분석으로 입증합니다.
- 셀 단위 완성(ISO 10218-1, -2): 로봇 제조사는 로봇 단품의 안전기능을 만들고, 시스템 통합사는 공구, 공작물, 주변 설비를 포함한 셀 전체의 위험성 평가를 다시 합니다. 유럽 법에서 로봇 단품은 불완전 기계이고, 안전은 셀 단위에서 완성됩니다.
- 시장 출시: 유럽에서는 관보에 게재된 조화 표준을 따르면 법의 필수 요구사항을 만족한다고 추정됩니다(적합성 추정). 로봇 안전 표준이 사실상의 출시 요건이 되는 이유입니다.
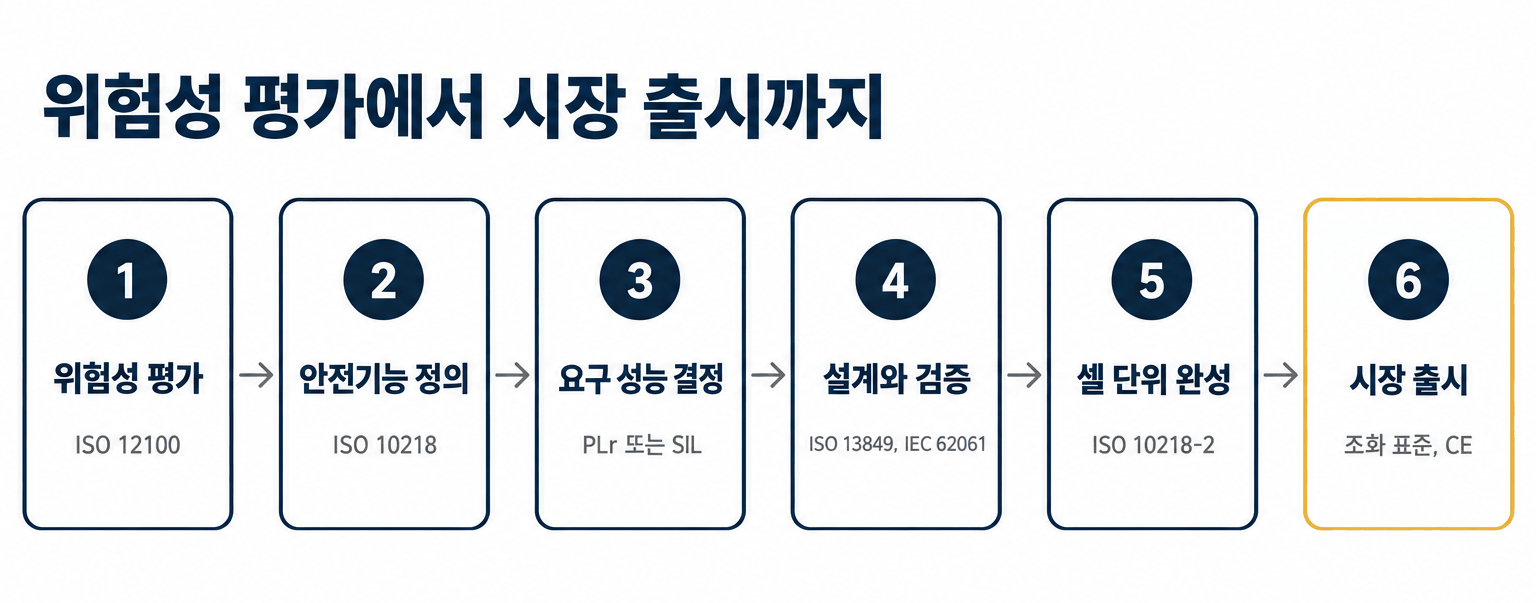
정리하면, 위험성 평가가 안전기능을 낳고, 안전기능마다 요구 성능이 붙고, 그 성능을 B형 표준의 방법으로 입증합니다. C형 표준은 이 과정을 로봇에 맞게 미리 채워 둔 출발점입니다.
4. 최근 2년의 변화
로봇 안전 표준은 최근 2년 사이 큰 개정을 연달아 겪고 있습니다.
ISO 10218:2025, 14년 만의 개정
2025년 2월 산업용 로봇 표준 ISO 10218-1과 ISO 10218-2가 2011년 이후 처음으로 전면 개정되었습니다. 기능안전 관점에서 눈여겨볼 변화는 다음과 같습니다.
- 협동 로봇에서 협동 응용으로: “협동”은 로봇의 속성이 아니라 응용의 속성으로 정리되었습니다. 같은 로봇도 어떤 공구로 무엇을 하느냐에 따라 위험이 달라지기 때문입니다.
- ISO/TS 15066 내용의 통합: 협동 응용과 관련해 ISO/TS 15066에서 다루던 요구사항의 상당 부분이 ISO 10218-1과 -2에 통합, 재배치되었습니다. 로봇 자체에 필요한 요구는 1부에 들어갔고, 응용 차원의 요구는 대부분 2부로 옮겨졌습니다. 다만 ISO/TS 15066:2016 자체는 철회되지 않은 유효 문서로 남아 있습니다.
- 로봇 등급과 기능안전 요구의 차등화: 매니퓰레이터 질량 10kg 이하, 공구 끝 최대 속도 250mm/s 이하, 매니퓰레이터 최대 힘 50N 이하의 세 조건을 모두 만족하는 로봇을 Class I로, 그 밖의 로봇을 Class II로 나누고 기능안전 요구를 차등화했습니다. ESREL 2025 과거처럼 PL d, 카테고리 3을 일률적으로 적용하기보다 안전기능과 로봇 등급에 따라 요구 성능을 구분하는 방향입니다.
- 안전 관련 사이버보안: 네트워크로 연결된 로봇에서 보안 위협이 안전기능을 무력화하지 않도록 하는 요구가 추가되었습니다.
ISO 13482 2판: 개인 돌봄 로봇에서 서비스 로봇으로
2014년 개인 돌봄 로봇 표준으로 나온 ISO 13482는 서비스 로봇 전반의 안전 요구사항으로 범위를 넓힌 2판이 최종 투표 단계(FDIS)에 있습니다. 탑승형 로봇 조항이 빠지고 사이버보안과 데이터 보호 조항이 더해졌습니다. ISO/FDIS 13482
EU 기계류 규정, 2027년 1월 적용
유럽의 기계류 규정 (EU) 2023/1230은 2027년 1월 20일부터 기존 기계류 지침을 대체합니다. 로봇과 관련해 주목할 점은 두 가지입니다.
- 기계학습 기반의 자기 진화형 안전기능: 기계학습으로 동작이 완전히 또는 부분적으로 스스로 바뀌면서 안전기능을 수행하는 안전 부품, 그리고 그런 시스템을 내장한 기계의 해당 시스템은 부속서 I 파트 A(Annex I Part A) 대상이 되어 제3자 적합성 평가를 받아야 합니다.
- 소프트웨어와 보안: 안전 부품으로 동작하는 소프트웨어, 그리고 외부 손상(corruption)으로부터의 보호가 필수 요구사항에 들어왔습니다.
세 변화의 방향은 같습니다. 사람과 공간을 나누던 기계가 사람 곁으로 오고, 소프트웨어와 네트워크가 안전의 일부가 되었다는 것입니다.
5. 휴머노이드가 흔드는 세 가지 전제
휴머노이드는 지금의 표준 어디에도 딱 들어맞지 않습니다. ISO 10218은 산업 환경의 로봇과 로봇 응용을 다루지만, 로봇이 무인 운반차나 이동 플랫폼에 실렸을 때 이동성 자체에서 생기는 위험은 범위 밖으로 둡니다. ISO 3691-4는 무인 산업용 운반차를 중심으로 하고, ISO 13482는 산업용 응용을 대상으로 하지 않습니다. 공장 안을 두 다리로 걸으며 팔로 일하는 휴머노이드는 이 표준들의 경계에 걸칩니다. 구체적으로 세 가지 전제가 흔들립니다.
전제 1. 안전 상태: 정지와 에너지 제거가 언제나 안전한가?
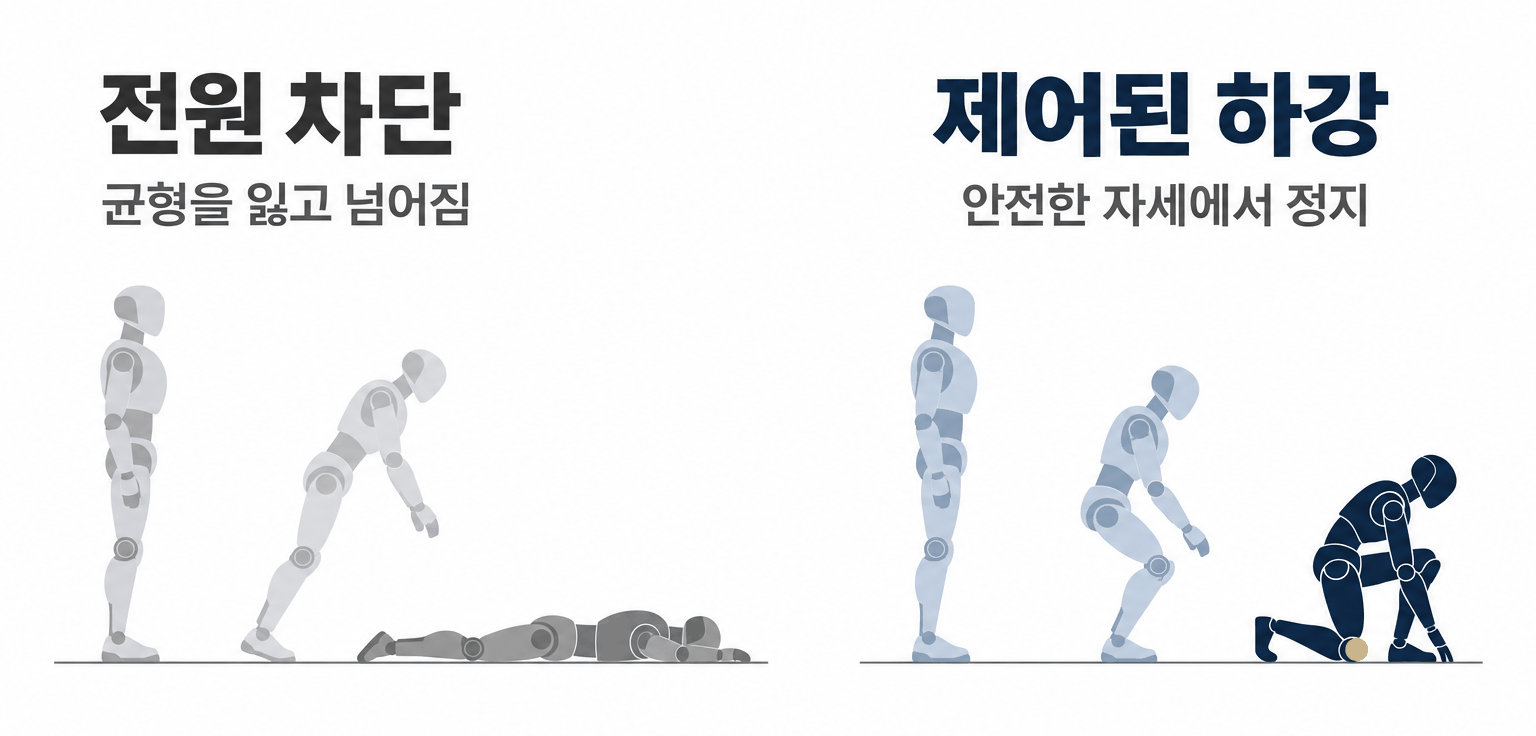
전통적인 기계 안전에서는 위험한 움직임을 정지시키고 위험 에너지를 제거하거나 안전하게 제어하는 것이 대표적인 위험 감소 전략입니다. IEC 60204-1의 정지 범주와 구동장치의 토크 차단(STO)이 이를 구현하는 주요 수단입니다. 그런데 능동적으로 균형을 유지하는 2족 로봇에서는 구동 토크를 즉시 잃는 것이 곧 안전한 상태를 뜻하지 않을 수 있습니다. 균형을 잃고 넘어지면 넘어짐 자체가 새로운 위험이 되기 때문입니다.
2026년 8월 공개된 한 연구는 이 문제를 fail-passive gap이라고 부르며, 에너지 차단을 안전 상태로 가정하는 기존 기계류 표준을 보행 로봇에 그대로 적용하기 어렵다고 지적했습니다. arXiv 2608.02809 이는 아직 국제 표준에서 확립된 개념이나 요구사항은 아니지만, 휴머노이드에 기존의 fail-safe 사고방식을 적용할 때 생기는 문제를 잘 보여 주는 연구 사례입니다. 가능한 대응 개념으로는 무릎을 꿇거나 주저앉는 제어된 하강으로 안전한 자세에 들어간 뒤 에너지를 제거하는 방식이 논의됩니다. 이 방식을 택하면 균형 제어 자체가 안전기능의 일부가 되고, 실시간 제어 소프트웨어에 높은 무결성이 요구됩니다.
전제 2. 보호 개념: 위험 구역을 고정할 수 있는가?
산업용 로봇은 펜스 안에서, 협동 응용도 위험성 평가로 정한 작업 공간 안에서 일합니다. 휴머노이드는 사람이 다니는 통로를 걷고 사람과 같은 작업대에서 일하도록 설계됩니다. 위험 영역이 로봇과 함께 움직이고, 이동과 팔 동작이 동시에 일어나며, 넘어질 때의 충돌까지 고려해야 합니다. 고정된 셀을 전제로 한 보호장치 배치와 접촉 한계만으로는 설명하기 어려운 상황입니다.
전제 3. 결정성과 검증: 미리 정해진 동작을 검증할 수 있는가?
기존 산업용 로봇은 프로그램된 궤적을 반복합니다. 휴머노이드의 보행과 조작에는 학습 기반 제어 정책이 널리 쓰이고 있습니다. 같은 상황에서 같은 동작을 보장하기 어렵고, 시험으로 충분히 확인했다고 말할 기준도 흔들립니다. ISO/IEC TR 5469:2024는 AI를 안전 관련 기능에 쓸 때의 고려사항을 정리한 기술 보고서이지만, 요구사항을 정한 표준은 아닙니다. 실무에서는 AI 정책은 안전 등급이 없는 채널에 두고, 속도와 힘과 영역을 감시하는 독립된 안전 기능으로 감싸는 구조가 흔히 검토됩니다.
표준화는 어디까지 왔나
- ISO 25785-1: ISO/TC 299가 다리, 바퀴 등으로 이동하며 능동적으로 안정을 유지하는 산업용 이동 로봇의 안전 요구를 작성하고 있습니다. 4족, 2족, 균형형 바퀴 로봇이 대상이며, 현재 위원회 초안(CD) 단계입니다.
- ISO/WD 25874.2: 같은 위원회가 산업용 로봇과 서비스 로봇에 공통되는 안전 요구를 B1형 표준으로 묶는 작업도 하고 있습니다. 아직 작업 초안(WD) 단계이지만, 1장의 A, B, C 지도에 로봇 분야 공통의 B형 층이 새로 생기는 셈입니다.
- IEEE 휴머노이드 스터디 그룹 보고서(2025): 기존 표준이 보행 로봇의 동적이고 본질적으로 불안정한 특성을 반영하지 못한다고 보고, 분류, 안정성, 사람과 로봇의 상호작용을 표준화가 필요한 영역으로 꼽았습니다. The Robot Report
전용 표준이 완성되기 전까지는 ISO 12100을 중심으로 위험성 평가를 하고, ISO 10218, ISO 13849-1 또는 IEC 62061 등에서 적용할 수 있는 요구사항을 골라 쓰면서, 기존 표준이 다루지 않는 이동 안정성, 넘어짐, 학습 기반 제어의 위험은 별도의 안전 논증(safety case)으로 보완해야 합니다. ISO 10218을 따랐다는 것만으로 휴머노이드 전체의 안전을 설명할 수는 없습니다. 표준이 비어 있는 곳에서는 위험성 평가와 안전 논증의 질이 곧 근거가 됩니다.
6. ISO 26262와 무엇이 다른가
같은 IEC 61508의 친척이지만, 로봇과 자동차의 기능안전은 서로 다른 방향으로 발전했습니다.
| 항목 | ISO 26262(도로 차량) | 로봇(ISO 13849, IEC 62061, ISO 10218) |
|---|---|---|
| 계보 | IEC 61508을 도로 차량에 맞게 변형 | IEC 62061은 IEC 61508의 기계 분야 적용, ISO 13849는 EN 954-1 계보 |
| 위험 등급 | ASIL A~D: 심각도(S), 노출(E), 통제 가능성(C) | PL a~e: 심각도(S), 빈도(F), 회피 가능성(P) / SIL 1~3 |
| 무게 중심 | 안전 관리부터 생산까지 개발 수명주기 전체와 확인 조치 | 안전기능의 구조와 정량 평가(카테고리, 부품 신뢰도, 진단 범위, 공통원인고장) |
| 안전 상태 | 주행 중에도 조향과 제동이 필요해 기능 유지나 성능 저하 운전을 설계 | 정지와 위험 에너지 제거가 대표적인 위험 감소 전략 |
| 사람 | 운전자의 통제 가능성, 도로 이용자 | 작업자의 회피 가능성, 신체 부위별 접촉 한계 |
| 시장 출시 | 각국 자동차 안전 법규와 인증 제도 아래 사실상의 업계 기준 | 유럽에서는 조화 표준으로 적합성 추정, 기계류 규정 부속서 I 파트 A 대상은 제3자 평가 |
| 의도된 기능과 AI | ISO 21448(SOTIF), ISO/PAS 8800 | 대응 표준 공백, ISO 12100 위험성 평가와 ISO/IEC TR 5469 참고 |
| 생산 형태 | 대량 양산, 공급망 사이 개발 인터페이스 합의 | 로봇 제조사와 통합사 분업, 셀마다 다른 구성 |
표에서 보듯 등급의 문자가 비슷해 보여도 정하는 방법과 입증 방식이 다르므로 ASIL과 PL을 문자로 대응시키지 않는 것이 좋습니다.
흥미로운 점은 휴머노이드의 안전 문제의 성격이 이 표의 여러 줄에서 자동차 기능안전이 다뤄 온 문제와 가까워지고 있다는 것입니다. 표준 체계가 자동차 방식으로 바뀐다는 뜻이 아니라, 풀어야 할 문제가 닮아 간다는 뜻입니다.
- 즉각적인 정지가 안전 상태를 보장하지 않습니다. 자율주행차가 고장 시에도 최소 위험 상태로 이행해야 하듯, 휴머노이드도 넘어지지 않는 상태로 이행해야 합니다.
- 불특정 다수와 공간을 함께 씁니다. 펜스 안의 숙련 작업자가 아니라 통로를 지나는 누구나 노출 대상이 됩니다.
- AI가 인지와 판단을 맡습니다. 고장이 없어도 성능 한계로 위험이 생기는 SOTIF의 문제와, ISO/PAS 8800이 다루는 AI 안전의 문제가 그대로 나타납니다.
7. 마무리: 자동차 기능안전 경험을 로봇에 옮길 때
로봇 안전 표준은 한 권이 아니라 ISO 12100의 위험성 평가에서 시작해 B형 표준으로 입증하고 C형 표준으로 완성하는 지도입니다. 휴머노이드는 이 지도의 전제를 흔들고 있고, 그 빈자리는 공교롭게도 자동차 기능안전이 먼저 고민해 온 문제들과 닮았습니다.
자동차 기능안전 경험을 로봇으로 옮긴다면 다음처럼 나눠 볼 수 있습니다.
- 그대로 쓸 수 있는 것: 고장 시에도 기능을 유지하는 설계 경험, HARA처럼 운용 상황을 구체화하는 위험 분석 습관, 요구사항 추적과 검증 체계, ISO/SAE 21434로 쌓은 사이버보안 관리 경험
- 새로 익혀야 할 것: ISO 13849-1의 PL 산정과 정량 평가, 정지 범주와 구동 안전기능, 협동 응용의 접촉 한계, 조화 표준과 CE 체계, 로봇 제조사와 통합사 사이의 책임 분담
여러분의 조직이 로봇이나 휴머노이드 사업을 검토하고 있다면, 어떤 C형 표준을 출발점으로 삼을지보다 “우리 로봇의 안전 상태는 무엇인가”라는 질문에 먼저 답해 보시기를 권합니다. 그 답이 “멈추면 된다”가 아니라면, 자동차 기능안전의 경험이 생각보다 많은 곳에서 쓸모가 있을 것입니다.
같은 방식으로 다른 오프로드 기계 분야의 기능안전 표준도 정리했습니다. ISO 25119 이해하기(농기계)와 ISO 19014 이해하기(건설기계)도 함께 참고해 보시기 바랍니다.
참고 문헌
- ISO 12100:2010, 기계류 안전, 설계 일반 원칙, 위험성 평가와 위험 감소.
- IEC 61508-1:2010, 전기, 전자, 프로그래머블 전자 안전 관련 시스템의 기능안전.
- ISO 13849-1:2023, 기계류 안전, 제어 시스템의 안전 관련 부분, 설계 일반 원칙.
- IEC 62061:2021, 기계류 안전, 안전 관련 제어 시스템의 기능안전.
- IEC 60204-1:2016, 기계류 안전, 기계의 전기 장비.
- ISO 10218-1:2025, 로봇 안전 요구사항, 산업용 로봇.
- ISO 10218-2:2025, 로봇 안전 요구사항, 산업용 로봇 응용과 로봇 셀.
- ISO/TS 15066:2016, 협동 로봇. 주요 내용이 ISO 10218-1, -2:2025에 통합되었고 문서 자체는 유효.
- ISO 13482:2014, 개인 돌봄 로봇 안전 요구사항. 2판 ISO/FDIS 13482 승인 진행 중.
- ISO 3691-4:2023, 무인 산업용 운반차와 그 시스템.
- ISO/CD 25785-1, 능동 안정 산업용 이동 로봇 안전 요구사항, 작성 중.
- ISO/WD 25874.2, 로봇 안전 요구사항(산업용, 서비스 로봇 공통 B1형), 작성 중.
- ISO/IEC TR 5469:2024, 인공지능, 기능안전과 AI 시스템.
- Regulation (EU) 2023/1230, EU 기계류 규정.
- ISO 26262-1:2018, 도로 차량 기능안전.
- ISO 21448:2022, 도로 차량 의도된 기능의 안전성.
- ISO/PAS 8800:2024, 도로 차량 안전과 인공지능.
- IEEE Humanoid Study Group 보고서 소개, The Robot Report, 2025.
- Toward Certified Functional Safety for Industrial Humanoid Robots: The Fail-Passive Gap and a Feasibility Study, arXiv, 2026.
- A. Ferraro, D. Freda, F. Pera, New standards for industrial robots, ESREL SRA-E 2025.
이 글은 각 표준의 공개 개요와 해설 자료를 바탕으로 2026년 10월 기준으로 정리했습니다. 작성 중인 표준(ISO 25785-1, ISO 25874, ISO 13482 2판)은 발행 과정에서 내용이 바뀔 수 있습니다.
관련 영상
이 글의 핵심을 영상으로도 정리했습니다.